Ученые МФТИ создали математическую модель движения роботов-рыб, использующих аналог плавательного пузыря. Описанная теория может стать основой для создания тихих и энергоэффективных биоморфных роботов, которым для стабилизации не нужны винты или балластные системы. Работа опубликована в журнале Scientific Reports, а данные и код модели находятся в открытом доступе на GitHub.
Отдельный класс подводных роботов работает по принципу плавательного пузыря: они держатся на определенной глубине за счет газа, содержащегося внутри. Таким образом, сила тяжести компенсируется силой Архимеда, выталкивающей робота на поверхность, и объект сохраняет положение под водой. Однако, объекты в таком состоянии находятся под водой в очень неустойчивом равновесии.
«Можно провести следующий эксперимент: возьмем воздушный шарик с грузиком, компенсирующим объем газа, и опустим его в воду. Даже если мы очень точно рассчитаем вес груза относительно объема газа, шарик все равно не будет держаться на одной и той же глубине: он или пойдет на дно, или всплывет. Это происходит за счет того, что давление напрямую влияет на объем газа и равновесие становится неустойчивым. Если шарик поднять хоть немного выше заданной глубины, давление падает, его объем увеличивается, и он поднимается наверх. Если же опустить его чуть ниже, то давление повышается, объем уменьшается и шарик опускается. Мы получили теоретическое доказательство того, что, используя этот принцип, возможно поддерживать глубину аппаратов с имитацией плавательного пузыря на заданном уровне с помощью скорости», — рассказал корреспонденту «Научной России» автор исследования, сотрудник лаборатории нейробиоморфных технологий МФТИ Назар Исмаилов.
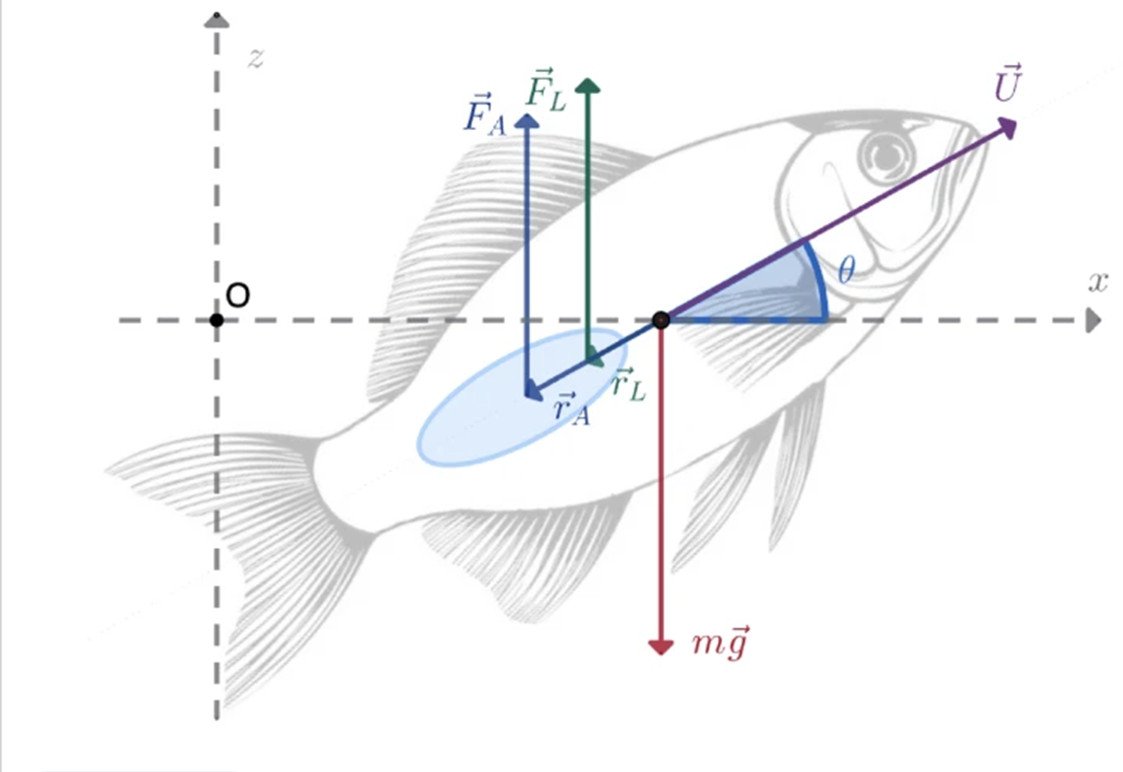
В описанной модели равновесие сохраняется за счет изменения положения робота-рыбы при размещении емкости с газом в ее хвосте. Когда задняя часть рыбы с пузырем из-за неустойчивости поднимается, при движении вперед робот погружается, соответственно давление увеличивается, пузырь сжимается, хвост опускается и рыба поднимается к поверхности. Такой цикличный процесс позволяет роботу двигаться вперед, пассивно сохраняя глубину с небольшими смещениями.
Ученые разработали математическую модель движения подводных аппаратов на таком принципе и доказали теоретическую возможность создания роботов с пассивной стабилизацией. Исследование открывает путь к разработке природоподобных устройств, которые не тратят энергию на контроль глубины с помощью винтов или закачку и откачку воздуха.
«Изначально идея этого исследования зародилась после того как мы создали роборыбу, у которой возникли проблемы со стабилизацией. Я не хотел добавлять насосы или иные системы, поддерживающие равновесие и решил выяснить, возможно ли теоретически создать устройство, которое будет пассивно стабилизироваться. Мы подтвердили, что это возможно. Следующий шаг — практическое подтверждение теории: надо доработать робота-рыбу и проверить на нем теоретически вычисленные скоростные границы для пассивной стабилизации, оценить влияние давления на разных глубинах, прочность материалов, устойчивость к течениям и точность управления», — отметил Назар Исмаилов.
В перспективе подобные биоморфные роботы будут востребованы в условиях, где важно минимизировать воздействие аппарата на окружающую среду: это исследования подводных экосистем, изучение морских животных, мониторинг водоемов.
Новость подготовлена при поддержке Министерства науки и высшего образования РФ
Изображение: МФТИ