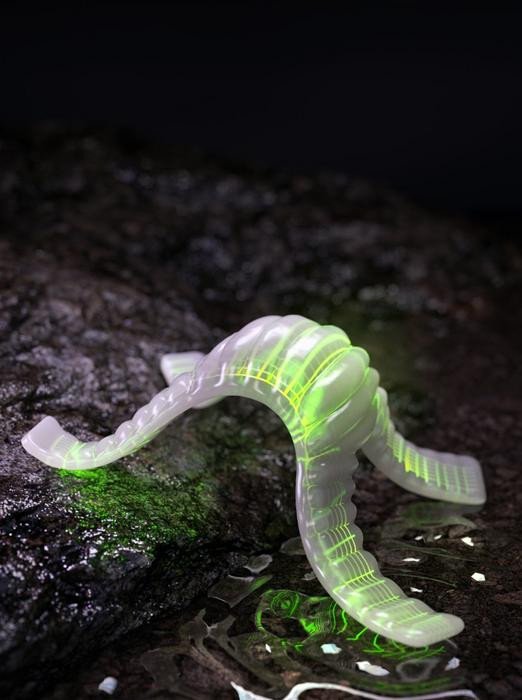
Исследовательская группа под руководством профессора Сун Мун Чжон из Департамента передовых технологий Высшей школы инженерной практики DGIST разработала сенсорную технологию для мягких роботов, которая излучает свет всякий раз, когда робот движется, обеспечивая интуитивно понятное визуальное представление траектории его движения, не требующее отдельных батарей или сложных электронных схем. Статья опубликована в журнале Small Structures.
«Мягкие роботы», изготовленные из гибких материалов, таких как резина или силикон, двигаются плавно, как щупальца осьминога или человеческие мышцы, и являются перспективными роботами нового поколения для применения в медицинских устройствах и при проведении спасательных операций в чрезвычайных ситуациях. Однако для отслеживания их едва заметных движений традиционно требуется прикреплять множество жестких электронных датчиков и проводов, что создает серьезную проблему для сохранения присущей роботу гибкости.
Чтобы решить эту проблему, исследовательская группа сосредоточилась на явлении «механолюминесценции», при котором материал сам по себе излучает свет под воздействием внешних механических сил (таких как растяжение, изгиб или давление). Команда разработала новый тип тонкого и прочного «трубчатого механолюминесцентного волокна», смешав люминесцентные частицы (сульфид цинка) с гибким полимерным материалом и заполнив этой смесью эластичную силиконовую трубку.
Полученное волокно продемонстрировало превосходную прочность, выдержав растяжение более чем в 2 раза (на 200 %) от первоначальной длины и сохранив свои первоначальные светоизлучающие свойства после более чем 1000 циклов растяжения и сжатия.
Исследовательская группа покрыла поверхность мягкого робота сетчатой структурой из этих волокон и запустила его в работу. При каждом движении робота из деформированных участков исходил зеленый свет. Это позволило команде разработать настоящий «оптический датчик без батареи», который позволяет напрямую наблюдать за сгибанием и растяжением робота без необходимости во внешнем источнике питания или дополнительных датчиках.
«Важность этого исследования заключается в том, что оно открывает принципиально новый подход к мгновенному обнаружению деформации в мягких роботах без использования внешнего источника питания и без ущерба для их гибкости», — заявил профессор Сун Мун Чжон с кафедры передовых технологий Высшей школы инженерной практики Корейского института науки и технологий. «Мы планируем и дальше улучшать светоизлучающие характеристики и прочность волокон и расширять сферу их применения для большого спектра гибких электронных устройств нового поколения, которые обеспечивают взаимодействие человека и робота, включая носимые устройства и искусственную кожу».